เครื่องมือสร้างชิ้นส่วนโดรน STL
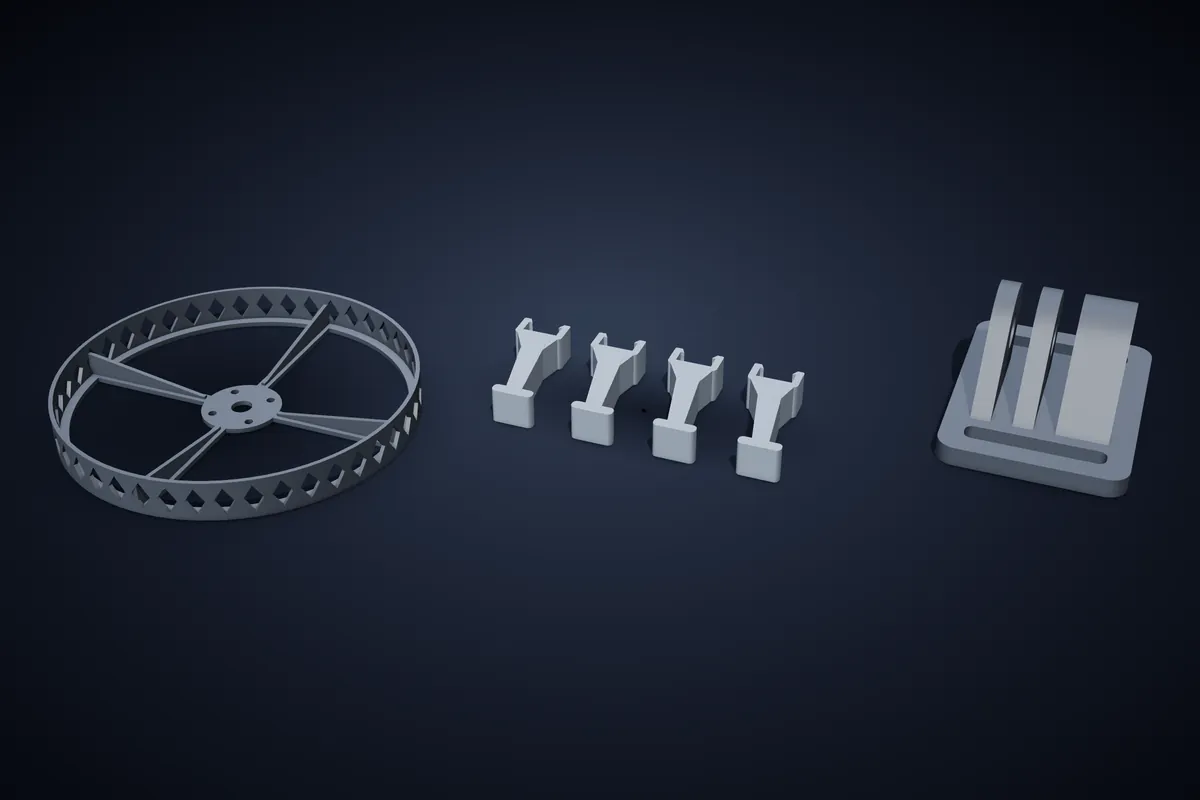
การ์ดใบพัด ขาลงจอด และขายึดกล้องแอคชันที่สร้างตามรูยึดมอเตอร์ ขนาดแขน และมุมกล้องของคุณ ทุกชิ้นมีด้านแบนสำหรับวางพิมพ์ และรูพิมพ์ใหญ่กว่าขนาดจริง 0.2 mm
วิธีใช้งาน
- 1
เลือกชิ้นส่วน
การ์ดใบพัด ขาลงจอด หรือขายึดกล้อง — จุดเริ่มต้นสำเร็จรูป 7 แบบในคลังโมเดล สำหรับใบพัด 3, 5 และ 7 นิ้ว ขาแบบหนีบหรือแบบรัดสาย และขายึดแบบรัดสายหรือแบบยึดน็อต
- 2
ใส่ขนาดที่วัดได้
ขนาดใบพัด ระยะรูยึดมอเตอร์ และขนาดน็อตสำหรับการ์ด ความกว้างและความหนาของแขนสำหรับขา มุมเอียง จำนวนเขี้ยว และวิธียึดสำหรับขายึดกล้อง
- 3
ตรวจดูภาพตัวอย่าง
ตรวจให้แน่ใจว่าก้านอยู่ใต้ใบพัด ตัวหนีบพอดีกับแขน และกล้องเอียงไปด้านหลังตามมุมที่คุณบิน
- 4
ดาวน์โหลดและพิมพ์
ดาวน์โหลด STL แล้วพิมพ์แบบวางแบนด้วย PETG หรือ PLA ไม่ต้องใช้ซัพพอร์ต
ชิ้นส่วนโดรน 7 แบบในคลังโมเดล
แต่ละรายการคือชุดค่าเริ่มต้นของ 1 ใน 3 ชิ้นส่วนพาราเมตริก การ์ด 3 นิ้วกับการ์ด 7 นิ้วจึงเป็นการ์ดตัวเดียวกันที่ใช้ค่าต่างกัน
- การ์ดใบพัด — 3 นิ้ว
- สำหรับใบพัด 3 นิ้ว รูยึดมอเตอร์ 12 × 12 mm แบบ M2 (รู 2.2 mm) มีก้าน 3 ก้าน
- การ์ดใบพัด — 5 นิ้ว
- สำหรับใบพัด 5 นิ้ว รูยึด 16 × 16 mm แบบ M3 (รู 3.2 mm) มีวงแหวนลายตาข่ายข้าวหลามตัดและก้านมีสัน 4 ก้าน
- การ์ดใบพัด — 7 นิ้ว
- สำหรับใบพัด 7 นิ้ว รูยึด 16 × 16 mm แบบ M3 ของมอเตอร์ขนาด 28xx สำหรับโดรนบินไกล
- ขาลงจอดโดรน — แบบหนีบ
- ขาแบบสแนป 4 ขา สำหรับแขนแบน 12 × 5 mm ยาว 35 mm มีแผ่นรองเท้าแบน
- ขาลงจอดโดรน — แบบรัดสาย
- ขา 4 ขาที่รัดสายหรือรัดเคเบิลไทใต้แขนกว้างได้ถึง 16 mm ผ่านช่อง 10 mm ปลายขาเป็นลูกบอล
- ขายึดกล้องแอคชันสำหรับโดรน — แบบรัดสาย
- เขี้ยว 3 ซี่พร้อมช่องล็อกน็อต M5 เอียงไปด้านหลัง 25° ยึดบนแผ่นบนด้วยสายรัดแบตเตอรี่ 20 mm
- ขายึดกล้องแอคชันสำหรับโดรน — แบบยึดน็อต
- เขี้ยว 2 ซี่เอียง 30° ยึดกับเฟรมด้วยสกรู M3 2 ตัวห่างกัน 20 mm
สิ่งที่ปรับได้
ทุกขนาดที่ตัดสินว่าชิ้นส่วนจะพอดีหรือไม่เป็นพารามิเตอร์ คุณจึงแค่วัดโดรนของคุณ แทนที่จะตามหาไฟล์ที่ทำมาสำหรับโดรนของคนอื่น
- การ์ดใบพัด
- ขนาดใบพัด 2 ถึง 7 นิ้ว ระยะห่างจากปลายใบพัด 2 ถึง 10 mm ความสูงวงแหวน 8 ถึง 40 mm รูยึดแบบสี่เหลี่ยมหรือวงกลม 6 ถึง 30 mm ขนาดน็อต 1.4 ถึง 3 mm รูกลางได้ถึง 14 mm และก้าน 3 หรือ 4 ก้าน
- ก้านและสัน
- ตั้งความสูงใบพัดเหนือแผ่น แล้วสันจะอยู่ต่ำกว่าใบพัด 3 mm เสมอ สันเริ่มจากนอกระฆังมอเตอร์ ซึ่งคุณกำหนดเส้นผ่านศูนย์กลางเอง (10 ถึง 40 mm)
- ขาลงจอด
- ความกว้างแขน 4 ถึง 30 mm (ตัวหนีบกว้างกว่า 0.2 mm) ความหนาแขน 2 ถึง 12 mm ความกว้างสายรัด 3 ถึง 20 mm ความยาวขา 10 ถึง 80 mm มุมกาง 0 ถึง 25° ปลายขาแบบแผ่นรองหรือลูกบอล 1 ถึง 4 ขาต่อแผ่น
- ขายึดกล้อง
- เขี้ยว 2 หรือ 3 ซี่ เอียง 0 ถึง 40° ช่องสายรัดสำหรับสาย 10 ถึง 30 mm หรือน็อตยึดเฟรม 2 ตัวห่างกัน 12 ถึง 60 mm ปรับความหนาและช่องห่างของเขี้ยวได้ และมีช่องล็อกน็อต M5 ในขายึดแบบ 3 เขี้ยว
การพิมพ์ชิ้นส่วนโดรนด้วยหัวฉีด 0.4 mm
PETG เหมาะกว่าสำหรับชิ้นส่วนที่ต้องรับแรงกระแทก PLA ใช้ทดสอบความพอดีได้ ไม่มีชิ้นไหนต้องใช้ซัพพอร์ต
รูพิมพ์ออกมาใหญ่กว่าขนาดน็อตระบุ 0.2 mm สกรู M3 จึงสอดผ่านรู 3.2 mm ได้โดยไม่ต้องเจาะ
- การ์ดใบพัด
- พิมพ์แบบวางแบนบนแผ่นมอเตอร์และปีกล่าง ช่องข้าวหลามตัดมีหลังคายอดแหลม ลายตาข่ายจึงพิมพ์ได้สะอาด การ์ดอยู่ระหว่างมอเตอร์กับแขน จึงต้องใช้สกรูมอเตอร์ที่ยาวขึ้น 2 mm
- ขาลงจอด
- พิมพ์วางตะแคงแบน ตัวหนีบและขาจึงเป็นเลเยอร์ที่แข็งแรงเต็มที่ ขาหนึ่งชุดอยู่บนแผ่นพิมพ์ 1 แผ่น
- ขายึดกล้อง
- พิมพ์วางฐานแบนลง รูน็อตของเขี้ยวเป็นทรงหยดน้ำ จึงยังกลมโดยไม่ต้องใช้ซัพพอร์ต
คำถาม
การ์ดใบพัดจะพอดีกับมอเตอร์ของฉันไหม
ตั้งระยะรูยึด (ด้านสี่เหลี่ยมหรือเส้นผ่านศูนย์กลางวงกลม) ขนาดน็อต และเส้นผ่านศูนย์กลางมอเตอร์ให้ตรงกับของคุณ คลังโมเดลเริ่มจากรูยึด 12 × 12 mm แบบ M2 สำหรับใบพัด 3 นิ้ว และ 16 × 16 mm แบบ M3 สำหรับใบพัด 5 และ 7 นิ้ว
ต้องใช้สกรูมอเตอร์ที่ยาวขึ้นไหม
ต้อง แผ่นการ์ดอยู่ระหว่างมอเตอร์กับแขน จึงต้องใช้สกรูมอเตอร์ที่ยาวกว่าของเดิมประมาณ 2 mm
ควรใช้เส้นพลาสติกแบบไหน
PETG สำหรับชิ้นส่วนที่ต้องเจอการชนและการลงจอดแรง ๆ PLA ใช้ทดสอบความพอดีได้ ผนังออกแบบมาให้ใช้ได้ทั้งสองแบบ
ขายึดกล้องจะพอดีกับกล้องแอคชันของฉันไหม
เป็นขายึดแบบ 2 หรือ 3 เขี้ยวทั่วไป เขี้ยวหนา 3 mm และรู 5.2 mm สำหรับน็อต M5 ปรับความหนาเขี้ยว ช่องห่าง และขนาดน็อตได้ทั้งหมด
ขายชิ้นส่วนที่พิมพ์ออกมาได้ไหม
ชิ้นงานที่พิมพ์แล้วได้รับสิทธิ์ใช้งานเชิงพาณิชย์ตั้งแต่แพ็กเกจ Pro ขึ้นไป และคลังโมเดลอยู่ในแพ็กเกจ Ultra ห้ามแจกจ่ายไฟล์ดิจิทัลต่อ
แพ็กเกจไหนมีชิ้นส่วนโดรน
ชิ้นส่วนโดรนเป็นส่วนหนึ่งของคลังโมเดลพาราเมตริกในแพ็กเกจ Ultra ซึ่งรวมทุกอย่างใน Pro ด้วย